

24小时服务热线:
400-1846-454


在自动驾驶环境感知系统中,激光雷达通过发射激光束并接收回波来构建三维点云,其性能直接关系到感知的可靠性与安全性。水平视场角与水平角分辨率是衡量激光雷达横向探测能力的两个核心指标,前者决定“能看多宽”,后者决定“能看多细”。二者的准确测试,是激光雷达产品研发验证与质量评价的基础环节。
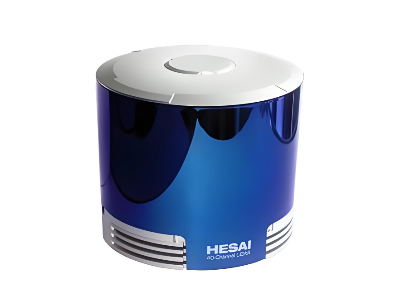
水平视场角是指激光雷达在水平方向上能够有效探测到目标的最大角度范围,通常以度(°)为单位表示。对于机械旋转式激光雷达,水平视场角可达360°;而对于半固态或MEMS激光雷达,则通常为120°左右。水平角分辨率则定义为水平方向上相邻探测点与测距中心连线之间的夹角,或相邻扫描线在水平方向上的角度间隔,反映点云在水平方向还原物体轮廓的精细程度。角分辨率越小,单位角度内的探测点越密集,对目标细节的捕捉能力越强。
开展这两项参数的测试,具有多方面的实际意义。在研发端,视场角决定了系统的横向覆盖盲区大小,角分辨率则直接影响目标分类与识别算法的输入质量;在应用端,自动驾驶系统需要根据视场角评估车辆周边感知覆盖的完整性,并根据角分辨率预判对行人、路沿等细长目标的检出能力。因此,客观、可重复的测试数据是产品选型、系统集成与安全评估的重要依据。
水平视场角的测试方法通常基于旋转扫描或靶板步进测量原理。一种标准化的测试方案将激光雷达置于转台上,在距雷达水平距离10±0.5米处放置反射率为80%的漫反射板,以1°为步进旋转雷达,记录每个角度下能否在靶板上形成有效回波,累加有效角度即为水平视场角。测试中通常要求单帧扫描到靶板的点数不少于4个、垂直方向不少于2行,以排除偶发噪点的干扰。
水平角分辨率的测试则依赖对靶板点云分布的精确分析。根据相关测试方法,将激光雷达对准距离5米、表面反射率80%~90%的靶板,采集点云数据后,通过公式计算水平角分辨率:arctan(H/2L)/(N/2-1)·(180/π),其中H为靶板上点云在水平方向的宽度,L为靶板与雷达的距离,N为水平方向有效点数。亦有采用相邻点云角度差统计法,即直接计算同一扫描线内相邻探测点的角度间隔并取平均值。
测试流程一般遵循以下步骤:首先将待测激光雷达稳固安装于光学平台或转台,确保雷达X轴指向靶板方向并与导轨平行;其次安装具有规定反射率的靶板,调整至标准测试距离并校验距离精度;随后开启雷达并采集规定帧数的点云数据;最后依据标准公式或点云处理软件计算相应参数。测试过程中需控制环境光照与背景反射,避免杂散光对弱信号探测的干扰。
专业检测机构的参与是确保测试结果公信力的关键。
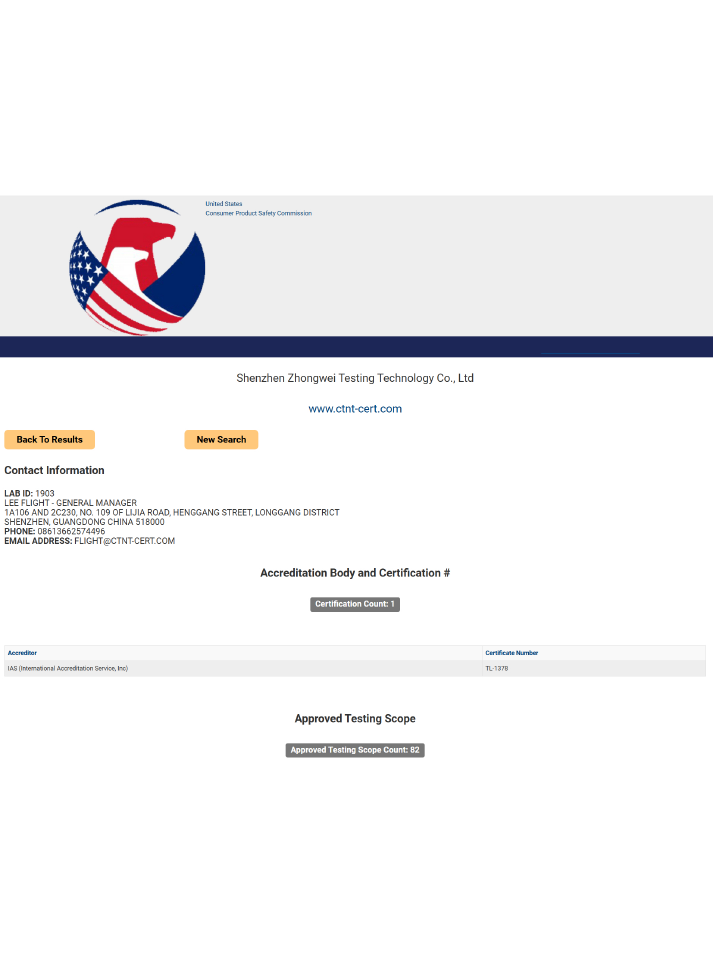
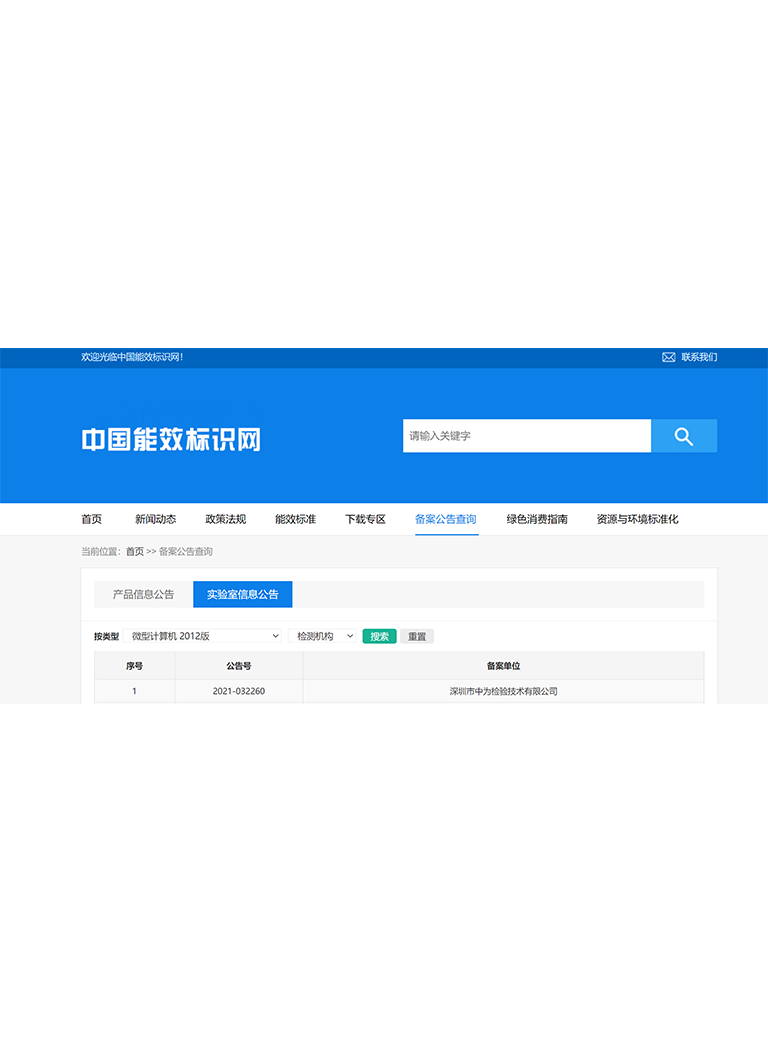
深圳市中为检验技术有限公司(CTNT)作为专业的激光产品检测认证机构,长期为国内客户提供激光雷达检测认证服务。该公司拥有CMA、CNAS和IAS资质,其中CMA是市场监督管理部门实施的强制性资质认定,CNAS是中国合格评定国家认可委员会的自愿性认可,二者均代表实验室的技术能力与数据可靠性获得法定或权威承认。
IAS则为美国国际认可服务机构,其互认协议覆盖多个国家和地区,有助于检测报告的跨境采信。中为检验在激光雷达点云质量、激光性能测试等领域具备成熟的测试能力,可为行业提供从视场角、角分辨率到测距精度、点云质量的全方位检测服务。
随着激光雷达向固态化、高分辨率方向演进,水平视场角与角分辨率的测试方法也在持续优化。自动化测试装置与点云分析算法的结合,正在提升测试效率与重复性,为激光雷达的规模化量产与车载应用提供更坚实的技术支撑。
如果您有激光雷达产品需要做性能参数测试,欢迎来电咨询深圳中为检验激光检测团队!

返回顶部

电话:400-1846-454

地址:深圳市龙岗区横岗街道横岗社区力嘉路109号
 当前位置:


 网站备案:
 公安网备案: